Domain domikanische-republik.de kaufen?
Wir ziehen mit dem Projekt
domikanische-republik.de um.
Sind Sie am Kauf der Domain
domikanische-republik.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain domikanische-republik.de kaufen?
Wie können Robotergreifer in der Industrie effizient eingesetzt werden?
Robotergreifer können in der Industrie effizient eingesetzt werden, indem sie speziell für die jeweilige Anwendung angepasst werden. Durch die Verwendung von Sensoren können sie Objekte präzise greifen und platzieren. Zudem können sie durch Automatisierung und Programmierung die Produktivität steigern und die Arbeitssicherheit verbessern. **
Wie werden Robotergreifer in der Industrie eingesetzt, um die Effizienz von Automatisierungsprozessen zu steigern?
Robotergreifer werden in der Industrie eingesetzt, um Produkte zu handhaben, zu sortieren und zu positionieren. Sie ermöglichen eine schnellere und präzisere Bearbeitung von Teilen, was die Produktionsgeschwindigkeit erhöht. Durch den Einsatz von Robotergreifern können Arbeitsabläufe automatisiert werden, was zu einer Steigerung der Effizienz und Produktivität führt. **
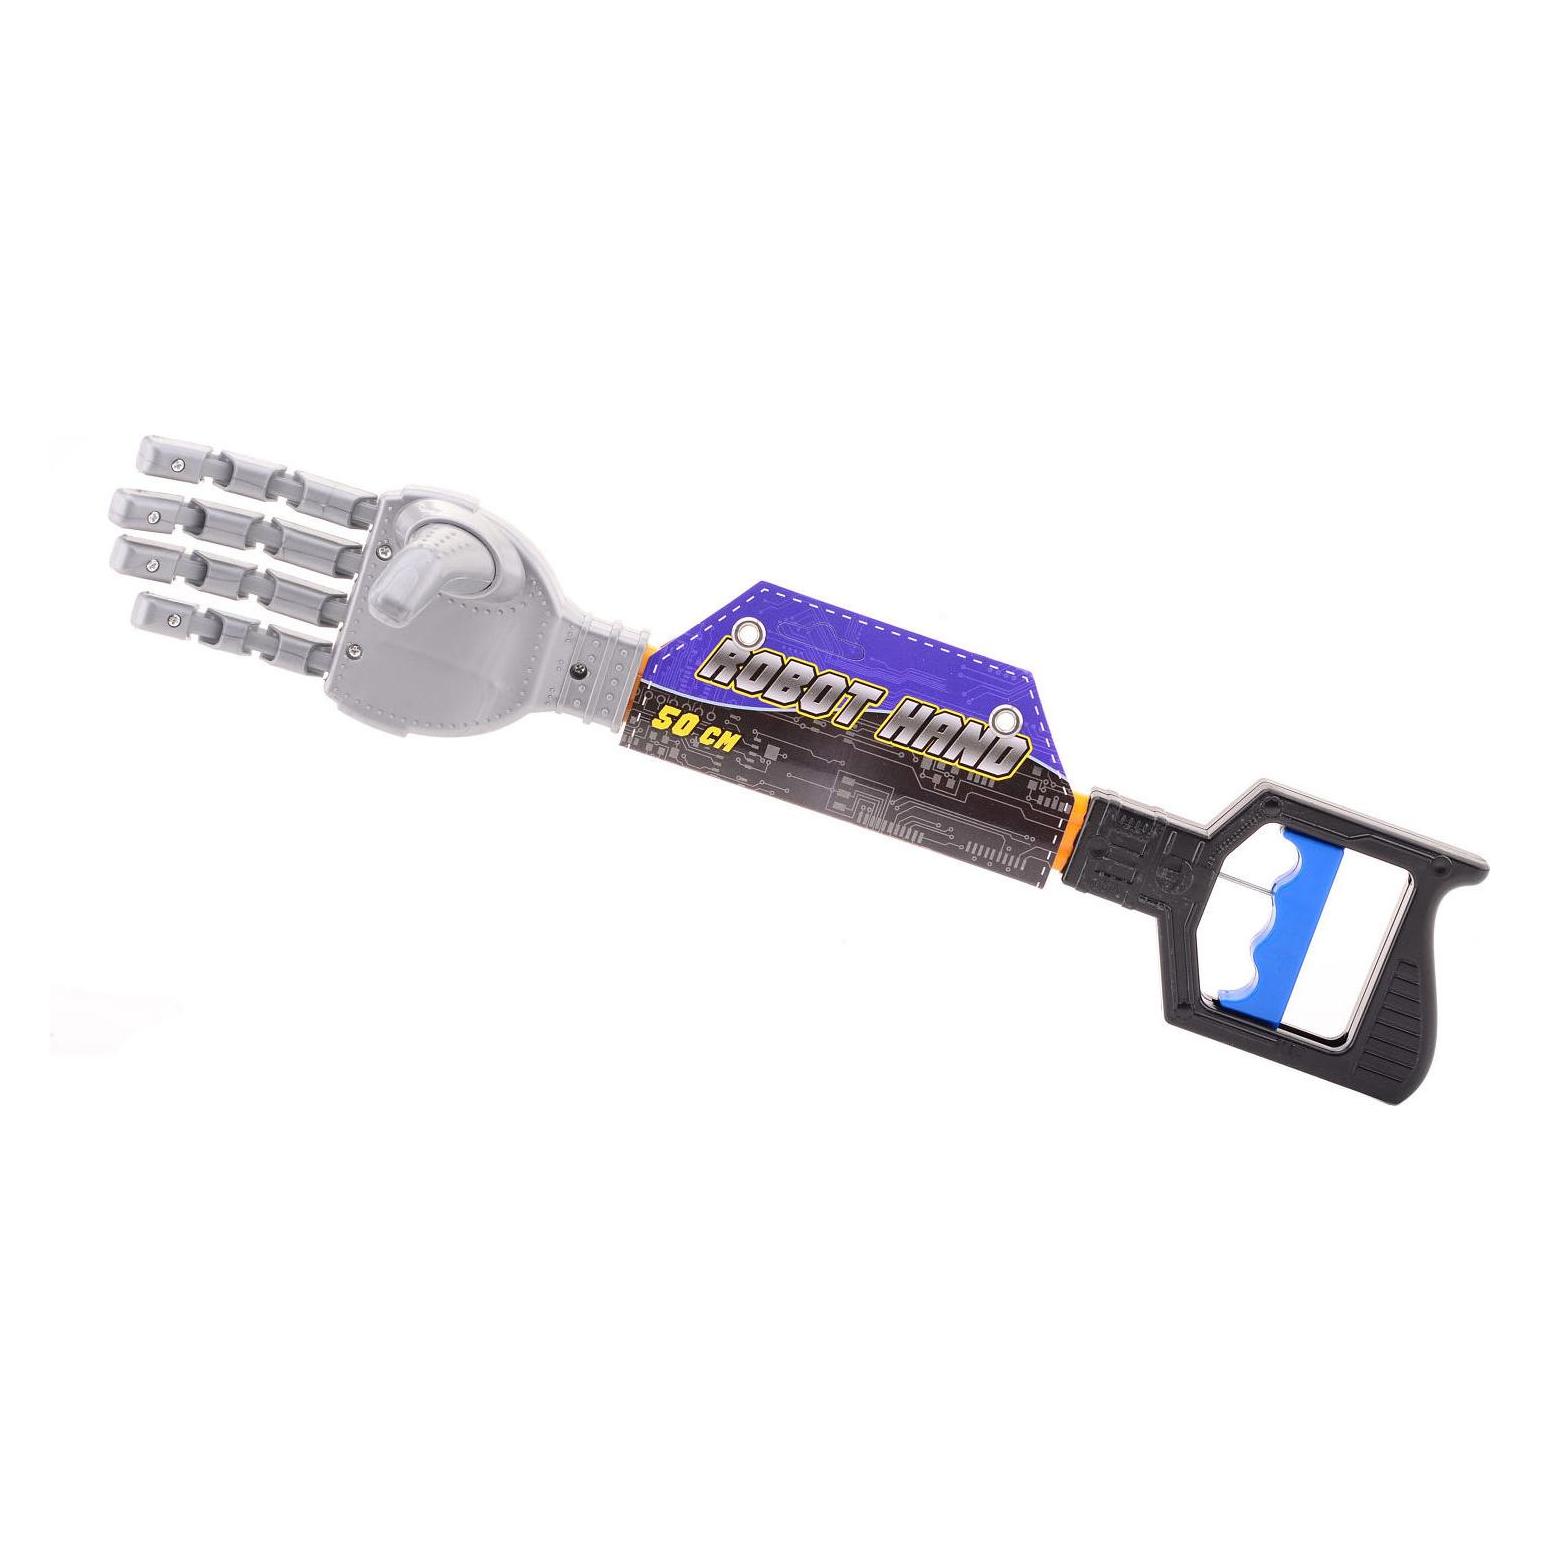

Ähnliche Suchbegriffe für Johntoy-Robotergreifer-19826337
Top-Angebote
Produkte zum Begriff Johntoy-Robotergreifer-19826337:
-
Descola, Philippe: Jenseits von Natur und KulturJenseits von Natur und Kultur , Seit der Zeit der Renaissance ist unser Weltbild von einer zentralen Unterscheidung bestimmt: der zwischen Natur und Kultur. Dort die von Naturgesetzen regierte, unpersönliche Welt der Tiere und Dinge, hier die Menschenwelt mit ihrer individuellen und kulturellen Vielfalt. Diese fundamentale Trennung beherrscht unser ganzes Denken und Handeln. In seinem faszinierenden Buch zeigt der große französische Anthropologe und Schüler von Claude Lévi-Strauss, Philippe Descola, daß diese Kosmologie alles andere als selbstverständlich ist. Dabei stützt er sich auf reiches Material aus zum Teil eigenen anthropologischen Feldforschungen bei Naturvölkern und indigenen Kulturen in Afrika, Amazonien, Neuguinea oder Sibirien. Descola führt uns vor Augen, daß deren Weltbilder ganz andersartig aufgebaut sind als das unsere mit seinen »zwei Etagen« von Natur und Kultur. So betrachten manche Kulturen Dinge als beseelt oder glauben, daß verwandtschaftliche Beziehungen zwischen Tieren und Menschen bestehen. Descola plädiert für eine monistische Anthropologie und entwirft eine Typologie unterschiedlichster Weltbilder. Auf diesem Wege lassen sich neben dem westlichen dualistischen Naturalismus totemistische, animistische oder analogistische Kosmologien entdecken. Eine fesselnde Reise in fremde Welten, die uns unsere eigene mit anderen Augen sehen läßt. , Lichter & Blinker > Leichtkraftradteile , Erscheinungsjahr: 20130617, Produktform: Kartoniert, Titel der Reihe: suhrkamp taschenbücher wissenschaft#2076#, Autoren: Descola, Philippe, Übersetzung: Moldenhauer, Eva, Seitenzahl/Blattzahl: 638, Keyword: Kultur; Kulturvergleich; Natur; Naturverständnis; STW 2076; STW2076; Weltbild; suhrkamp taschenbuch wissenschaft 2076, Fachschema: Ethnografie - Ethnographie~Ethnologie - Ethnisch~Völkerkunde~Cultural Studies~Kulturwissenschaften~Wissenschaft / Kulturwissenschaften~Anthropologie / Kulturanthropologie~Kulturanthropologie, Fachkategorie: Sozial- und Kulturanthropologie, Ethnographie~Ethnic Studies, Thema: Auseinandersetzen, Warengruppe: TB/Völkerkunde/Volkskunde/Sonstiges, Fachkategorie: Kulturwissenschaften, Thema: Verstehen, Text Sprache: ger, Originalsprache: fre, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Verlag: Suhrkamp Verlag AG, Verlag: Suhrkamp Verlag AG, Verlag: Suhrkamp, Länge: 177, Breite: 106, Höhe: 32, Gewicht: 380, Produktform: Kartoniert, Genre: Sozialwissenschaften/Recht/Wirtschaft, Genre: Sozialwissenschaften/Recht/Wirtschaft, Herkunftsland: DEUTSCHLAND (DE), Katalog: deutschsprachige Titel, Katalog: Gesamtkatalog, Katalog: Lagerartikel, Book on Demand, ausgew. Medienartikel, Relevanz: 0002, Tendenz: -1, Unterkatalog: AK, Unterkatalog: Bücher, Unterkatalog: Lagerartikel, Unterkatalog: Taschenbuch, WolkenId: 46906730,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter

-
Wie können Robotergreifer so konstruiert werden, dass sie verschiedene Objekte sicher und effizient greifen können?
Robotergreifer können so konstruiert werden, dass sie verschiedene Objekte sicher und effizient greifen können, indem sie über verschiedene Greifmechanismen verfügen, die sich an die Form und Größe des Objekts anpassen können. Zudem können sie mit Sensoren ausgestattet werden, um die Beschaffenheit und Position des Objekts zu erkennen. Eine flexible und anpassungsfähige Konstruktion ermöglicht es dem Greifer, sich schnell und präzise an verschiedene Objekte anzupassen. **
-
Wie können Robotergreifer so konzipiert werden, dass sie eine Vielzahl von Objekten sicher und effizient handhaben können?
Robotergreifer können so konzipiert werden, dass sie eine Vielzahl von Objekten sicher und effizient handhaben, indem sie über verschiedene Greifmechanismen verfügen, die sich an die Form und Größe des jeweiligen Objekts anpassen können. Zudem können Sensoren eingesetzt werden, um die Beschaffenheit und Position der Objekte zu erkennen und die Greifkraft entsprechend anzupassen. Eine intelligente Steuerung ermöglicht es dem Greifer, flexibel auf Veränderungen im Arbeitsumfeld zu reagieren und eine effiziente Handhabung der Objekte zu gewährleisten. **
-
Wie können Robotergreifer so konstruiert werden, dass sie eine Vielzahl von Objekten sicher und effizient handhaben können?
Robotergreifer können so konstruiert werden, dass sie eine Vielzahl von Objekten sicher und effizient handhaben können, indem sie über verschiedene Greifmechanismen verfügen, wie zum Beispiel Saugnäpfe, Zangen oder Greifarme. Zudem können Sensoren eingebaut werden, die die Form, Größe und Gewicht der Objekte erkennen und die Greifkraft entsprechend anpassen. Eine flexible Programmierung ermöglicht es dem Roboter, sich schnell an verschiedene Objekte anzupassen und sie präzise zu greifen und zu bewegen. **
-
Welche Eigenschaften sollte ein effizienter Robotergreifer haben, um eine Vielzahl von Objekten sicher und zuverlässig zu greifen?
Ein effizienter Robotergreifer sollte über eine variable Greifkraft verfügen, um Objekte unterschiedlicher Größe und Gewicht sicher zu greifen. Zudem sollte er über eine adaptive Greifstrategie verfügen, um verschiedene Formen und Oberflächen zu erkennen und entsprechend zu greifen. Außerdem ist eine schnelle und präzise Positionierung des Greifers wichtig, um die Produktivität zu steigern. **
Wie können Robotergreifer so konzipiert und optimiert werden, dass sie eine Vielzahl von Objekten sicher und effizient greifen können?
Robotergreifer können so konzipiert werden, dass sie eine Vielzahl von Objekten sicher greifen, indem sie über verschiedene Greifmechanismen verfügen, z.B. Saugnäpfe, Greifarme oder Zangen. Die Optimierung erfolgt durch die Anpassung der Greifer an die spezifischen Eigenschaften der zu greifenden Objekte, z.B. Form, Größe, Gewicht. Zudem können Sensoren und künstliche Intelligenz eingesetzt werden, um die Greifstrategie in Echtzeit anzupassen und die Effizienz zu steigern. **
Welches Reiseziel würdest du empfehlen, um Kultur, Natur und Strandurlaub zu kombinieren?
Ich würde Griechenland empfehlen, da es eine reiche Geschichte und Kultur bietet, atemberaubende Natur wie die Inseln Santorini und Kreta hat und viele schöne Strände zum Entspannen und Sonnenbaden bietet. Die Vielfalt an Aktivitäten und Sehenswürdigkeiten macht Griechenland zu einem idealen Reiseziel für eine Kombination aus Kultur, Natur und Strandurlaub. **
Top-Angebote
Produkte zum Begriff Johntoy-Robotergreifer-19826337:
-
Descola, Philippe: Jenseits von Natur und KulturJenseits von Natur und Kultur , Seit der Zeit der Renaissance ist unser Weltbild von einer zentralen Unterscheidung bestimmt: der zwischen Natur und Kultur. Dort die von Naturgesetzen regierte, unpersönliche Welt der Tiere und Dinge, hier die Menschenwelt mit ihrer individuellen und kulturellen Vielfalt. Diese fundamentale Trennung beherrscht unser ganzes Denken und Handeln. In seinem faszinierenden Buch zeigt der große französische Anthropologe und Schüler von Claude Lévi-Strauss, Philippe Descola, daß diese Kosmologie alles andere als selbstverständlich ist. Dabei stützt er sich auf reiches Material aus zum Teil eigenen anthropologischen Feldforschungen bei Naturvölkern und indigenen Kulturen in Afrika, Amazonien, Neuguinea oder Sibirien. Descola führt uns vor Augen, daß deren Weltbilder ganz andersartig aufgebaut sind als das unsere mit seinen »zwei Etagen« von Natur und Kultur. So betrachten manche Kulturen Dinge als beseelt oder glauben, daß verwandtschaftliche Beziehungen zwischen Tieren und Menschen bestehen. Descola plädiert für eine monistische Anthropologie und entwirft eine Typologie unterschiedlichster Weltbilder. Auf diesem Wege lassen sich neben dem westlichen dualistischen Naturalismus totemistische, animistische oder analogistische Kosmologien entdecken. Eine fesselnde Reise in fremde Welten, die uns unsere eigene mit anderen Augen sehen läßt. , Lichter & Blinker > Leichtkraftradteile , Erscheinungsjahr: 20130617, Produktform: Kartoniert, Titel der Reihe: suhrkamp taschenbücher wissenschaft#2076#, Autoren: Descola, Philippe, Übersetzung: Moldenhauer, Eva, Seitenzahl/Blattzahl: 638, Keyword: Kultur; Kulturvergleich; Natur; Naturverständnis; STW 2076; STW2076; Weltbild; suhrkamp taschenbuch wissenschaft 2076, Fachschema: Ethnografie - Ethnographie~Ethnologie - Ethnisch~Völkerkunde~Cultural Studies~Kulturwissenschaften~Wissenschaft / Kulturwissenschaften~Anthropologie / Kulturanthropologie~Kulturanthropologie, Fachkategorie: Sozial- und Kulturanthropologie, Ethnographie~Ethnic Studies, Thema: Auseinandersetzen, Warengruppe: TB/Völkerkunde/Volkskunde/Sonstiges, Fachkategorie: Kulturwissenschaften, Thema: Verstehen, Text Sprache: ger, Originalsprache: fre, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Verlag: Suhrkamp Verlag AG, Verlag: Suhrkamp Verlag AG, Verlag: Suhrkamp, Länge: 177, Breite: 106, Höhe: 32, Gewicht: 380, Produktform: Kartoniert, Genre: Sozialwissenschaften/Recht/Wirtschaft, Genre: Sozialwissenschaften/Recht/Wirtschaft, Herkunftsland: DEUTSCHLAND (DE), Katalog: deutschsprachige Titel, Katalog: Gesamtkatalog, Katalog: Lagerartikel, Book on Demand, ausgew. Medienartikel, Relevanz: 0002, Tendenz: -1, Unterkatalog: AK, Unterkatalog: Bücher, Unterkatalog: Lagerartikel, Unterkatalog: Taschenbuch, WolkenId: 46906730,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie können Robotergreifer in der Industrie effizient eingesetzt werden?
Robotergreifer können in der Industrie effizient eingesetzt werden, indem sie speziell für die jeweilige Anwendung angepasst werden. Durch die Verwendung von Sensoren können sie Objekte präzise greifen und platzieren. Zudem können sie durch Automatisierung und Programmierung die Produktivität steigern und die Arbeitssicherheit verbessern. **
-
Wie werden Robotergreifer in der Industrie eingesetzt, um die Effizienz von Automatisierungsprozessen zu steigern?
Robotergreifer werden in der Industrie eingesetzt, um Produkte zu handhaben, zu sortieren und zu positionieren. Sie ermöglichen eine schnellere und präzisere Bearbeitung von Teilen, was die Produktionsgeschwindigkeit erhöht. Durch den Einsatz von Robotergreifern können Arbeitsabläufe automatisiert werden, was zu einer Steigerung der Effizienz und Produktivität führt. **
-
Wie können Robotergreifer so konstruiert werden, dass sie verschiedene Objekte sicher und effizient greifen können?
Robotergreifer können so konstruiert werden, dass sie verschiedene Objekte sicher und effizient greifen können, indem sie über verschiedene Greifmechanismen verfügen, die sich an die Form und Größe des Objekts anpassen können. Zudem können sie mit Sensoren ausgestattet werden, um die Beschaffenheit und Position des Objekts zu erkennen. Eine flexible und anpassungsfähige Konstruktion ermöglicht es dem Greifer, sich schnell und präzise an verschiedene Objekte anzupassen. **
-
Wie können Robotergreifer so konzipiert werden, dass sie eine Vielzahl von Objekten sicher und effizient handhaben können?
Robotergreifer können so konzipiert werden, dass sie eine Vielzahl von Objekten sicher und effizient handhaben, indem sie über verschiedene Greifmechanismen verfügen, die sich an die Form und Größe des jeweiligen Objekts anpassen können. Zudem können Sensoren eingesetzt werden, um die Beschaffenheit und Position der Objekte zu erkennen und die Greifkraft entsprechend anzupassen. Eine intelligente Steuerung ermöglicht es dem Greifer, flexibel auf Veränderungen im Arbeitsumfeld zu reagieren und eine effiziente Handhabung der Objekte zu gewährleisten. **
Ähnliche Suchbegriffe für Johntoy-Robotergreifer-19826337
-
Wie können Robotergreifer so konstruiert werden, dass sie eine Vielzahl von Objekten sicher und effizient handhaben können?
Robotergreifer können so konstruiert werden, dass sie eine Vielzahl von Objekten sicher und effizient handhaben können, indem sie über verschiedene Greifmechanismen verfügen, wie zum Beispiel Saugnäpfe, Zangen oder Greifarme. Zudem können Sensoren eingebaut werden, die die Form, Größe und Gewicht der Objekte erkennen und die Greifkraft entsprechend anpassen. Eine flexible Programmierung ermöglicht es dem Roboter, sich schnell an verschiedene Objekte anzupassen und sie präzise zu greifen und zu bewegen. **
-
Welche Eigenschaften sollte ein effizienter Robotergreifer haben, um eine Vielzahl von Objekten sicher und zuverlässig zu greifen?
Ein effizienter Robotergreifer sollte über eine variable Greifkraft verfügen, um Objekte unterschiedlicher Größe und Gewicht sicher zu greifen. Zudem sollte er über eine adaptive Greifstrategie verfügen, um verschiedene Formen und Oberflächen zu erkennen und entsprechend zu greifen. Außerdem ist eine schnelle und präzise Positionierung des Greifers wichtig, um die Produktivität zu steigern. **
-
Wie können Robotergreifer so konzipiert und optimiert werden, dass sie eine Vielzahl von Objekten sicher und effizient greifen können?
Robotergreifer können so konzipiert werden, dass sie eine Vielzahl von Objekten sicher greifen, indem sie über verschiedene Greifmechanismen verfügen, z.B. Saugnäpfe, Greifarme oder Zangen. Die Optimierung erfolgt durch die Anpassung der Greifer an die spezifischen Eigenschaften der zu greifenden Objekte, z.B. Form, Größe, Gewicht. Zudem können Sensoren und künstliche Intelligenz eingesetzt werden, um die Greifstrategie in Echtzeit anzupassen und die Effizienz zu steigern. **
-
Welches Reiseziel würdest du empfehlen, um Kultur, Natur und Strandurlaub zu kombinieren?
Ich würde Griechenland empfehlen, da es eine reiche Geschichte und Kultur bietet, atemberaubende Natur wie die Inseln Santorini und Kreta hat und viele schöne Strände zum Entspannen und Sonnenbaden bietet. Die Vielfalt an Aktivitäten und Sehenswürdigkeiten macht Griechenland zu einem idealen Reiseziel für eine Kombination aus Kultur, Natur und Strandurlaub. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.